یک سیستم سونار مبتنی بر سطح می تواند به سرعت از کف اقیانوس با وضوح بالا نقشه برداری کند | اخبار MIT

در 18 ژوئن 2023 زیردریایی تایتان حدود یک ساعت و نیم از فرود دو ساعته خود به سمت لاشه کشتی تایتانیک در انتهای اقیانوس اطلس می گذشت که ارتباطش با کشتی پشتیبانی خود قطع شد. این خرابی ارتباطات، جستجوی دیوانهوار را برای زیربنای توریستی و پنج سرنشین آن در حدود دو مایلی زیر سطح اقیانوس آغاز کرد.
جستجو و بازیابی اعماق اقیانوس یکی از مأموریت های متعدد خدمات نظامی مانند سرویس جستجو و نجات گارد ساحلی ایالات متحده و کنترلر غواصی و نجات نیروی دریایی ایالات متحده است. برای این ماموریت، بیشترین تاخیرها مربوط به حمل تجهیزات جستجو و نجات با کشتی به منطقه مورد نظر و بررسی کامل آن منطقه است. یک عملیات جستوجوی در مقیاس تایتان – که در فاصله 420 مایلی دریایی از نزدیکترین بندر انجام شد و 13000 کیلومتر مربع را در بر گرفت، منطقهای تقریباً دو برابر کانکتیکات – ممکن است هفتهها طول بکشد. منطقه جستجوی تایتان نسبتاً کوچک در نظر گرفته می شود و بر نزدیکی تایتانیک تمرکز دارد. زمانی که منطقه کمتر شناخته شده باشد، عملیات ممکن است ماه ها طول بکشد. (یک وسیله نقلیه زیردریایی از راه دور که توسط یک کشتی کانادایی استفاده می شد، سرانجام میدان زباله تیتان را در کف دریا، چهار روز پس از ناپدید شدن زیردریایی، کشف کرد.)
یک تیم تحقیقاتی از آزمایشگاه لینکلن MIT و آزمایشگاه علوم و مهندسی اقیانوس دپارتمان مهندسی مکانیک MIT در حال توسعه یک سیستم سونار مبتنی بر سطح هستند که می تواند جدول زمانی عملیات جستجو در مقیاس کوچک و بزرگ را تا چند روز سرعت بخشد. این سیستم که Autonomous Sparse-Aperture Multibeam Echo Sounder نامیده می شود، با سرعت کشتی های سطحی اسکن می کند و در عین حال وضوح کافی را برای مکان یابی اشیا و ویژگی ها در اعماق اقیانوس بدون صرف زمان و هزینه برای استقرار وسایل نقلیه زیر آب ارائه می دهد. این صداگیر که شامل یک آرایه سونار بزرگ با استفاده از آرایه کوچکی از وسایل نقلیه سطحی مستقل (ASV) است که میتوانند توسط هواپیما در اقیانوس مستقر شوند، پتانسیل نقشهبرداری از بستر دریا را با پوشش 50 برابر یک وسیله نقلیه زیر آب و 100 برابر دارد. قدرت تفکیک یک کشتی سطحی
اندرو مارچ، دستیار مدیر گروه سیستمها و فناوریهای پیشرفته زیر آب آزمایشگاه، گفت: «آرایه ما بهترینهای هر دو جهان را فراهم میکند: وضوح بالای وسایل نقلیه زیر آب و پوشش بالای شناورهای سطحی». اگرچه سیستمهای سونار زمینی با فرکانس پایین و بزرگ، پتانسیل تعیین مواد و پروفیلهای کف دریا را دارند، اما معمولاً این کار را با هزینه تفکیک، به ویژه با افزایش عمق اقیانوس انجام میدهند. آرایه ما احتمالاً می تواند این اطلاعات را نیز تعیین کند، اما با وضوح بسیار بهبود یافته در اعماق اقیانوس.”
زیر آب ناشناخته
اقیانوس ها 71 درصد از سطح زمین را پوشانده اند، اما بیش از 80 درصد از این قلمرو زیر آب کشف نشده و ناشناخته باقی مانده است. مردم در مورد سطح سیارات دیگر و ماه بیشتر از کف اقیانوس های ما می دانند. نقشههای کف دریا با وضوح بالا نه تنها برای یافتن اجسام گمشده مانند کشتیها یا هواپیماها، بلکه برای پشتیبانی از بسیاری از کاربردهای علمی دیگر مفید هستند: درک زمینشناسی زمین، بهبود پیشبینی جریانهای اقیانوسی و اثرات مربوط به آب و هوا و اقلیم، کشف سایت های باستان شناسی، نظارت بر اکوسیستم ها و زیستگاه های دریایی و شناسایی مکان های حاوی منابع طبیعی مانند ذخایر معدنی و نفت.
دانشمندان و دولتها در سراسر جهان اهمیت ایجاد یک نقشه جهانی با وضوح بالا از بستر دریا را تشخیص میدهند. مشکل این است که هیچ فناوری موجود نمی تواند به وضوح در متر از سطح اقیانوس دست یابد. متوسط عمق اقیانوس های ما تقریباً 3700 متر است. با این حال، فناوریهای امروزی که قادر به تشخیص اجسام ساخته شده توسط انسان در بستر دریا یا شناسایی اشیاء طبیعی به اندازه انسان هستند – این فناوریها شامل سونار، لیدار، دوربینها و نقشهبرداری میدان گرانشی هستند – حداکثر برد کمتر از 1000 متر در آب دارند.
کشتیهایی با آرایههای سونار روی بدنه بزرگ، با انتشار امواج صوتی با فرکانس پایین، از اعماق اقیانوس نقشهبرداری میکنند که از کف دریا پریده و به صورت پژواک به سطح بازمیگردند. عملیات در فرکانس های پایین ضروری است زیرا آب به راحتی امواج صوتی با فرکانس بالا را به ویژه با افزایش عمق جذب می کند. با این حال، چنین عملیاتی تصاویری با رزولوشن پایین را به همراه دارد که هر پیکسل در تصویر به اندازه یک زمین فوتبال است. وضوح نیز محدود است زیرا آرایههای سونار نصب شده بر روی کشتیهای نقشهبرداری بزرگ از تمام فضای موجود در بدنه استفاده میکنند، بنابراین اندازه روزنه پرتو سونار را محدود میکند. در مقابل، سونارهای وسایل نقلیه زیرآبی خودران (AUV) که در فرکانسهای بالاتر در فاصله چند صد متری از بستر دریا کار میکنند، نقشههایی را با هر پیکسل یک متر مربع یا کمتر تولید میکنند که منجر به ایجاد 10000 برابر پیکسل بیشتر در همان منطقه میشود. یک زمین فوتبال با این حال، این وضوح بالاتر با معاوضه هایی همراه است: AUV ها برای استقرار در اعماق اقیانوس وقت گیر و پرهزینه هستند و مقدار کف دریا را که می توان نقشه برداری کرد محدود می کند. حداکثر بردی در حدود 1000 متر قبل از جذب صدای فرکانس بالا دارند. و برای حفظ انرژی با سرعت کم حرکت می کنند. نرخ پوشش منطقه AUVهایی که نقشه برداری با وضوح بالا انجام می دهند حدود 8 کیلومتر مربع در ساعت است. کشتی های سطحی با بیش از 50 برابر سرعت از اعماق اقیانوس نقشه برداری می کنند.
یک راه حل شناور است
یک سونار چند پرتوی خودمختار با دیافراگم نازک میتواند یک رویکرد مقرونبهصرفه برای نقشهبرداری سریع و با وضوح بالا از کف دریا از سطح اقیانوس ارائه دهد. ناوگان ترکیبی از حدود 20 ASV، که هر کدام دارای یک آرایه سونار کوچک است، به طور موثر یک آرایه سونار 100 برابر بزرگتر از آرایه سونار بزرگ نصب شده در یک کشتی را تشکیل می دهد. دیافراگم بزرگ به دست آمده توسط آرایه (صدها متر) یک پرتو باریک تولید می کند که به کنترل دقیق صدا اجازه می دهد تا نقشه هایی با وضوح بالا در فرکانس پایین تولید کند. از آنجایی که تعداد بسیار کمی سونار نسبت به اندازه کل آرایه (یعنی دیافراگم کم) نصب می شود، هزینه آن معقول است.
با این حال، این راهاندازی مشترک و نادر برخی از چالشهای عملیاتی را معرفی میکند. اول، برای تصویربرداری سه بعدی منسجم، موقعیت نسبی هر زیرآرایه سونار ASV باید با حرکات دینامیکی ناشی از اقیانوس ردیابی شود. دوم، از آنجایی که عناصر سونار مستقیماً بدون هیچ شکافی در کنار یکدیگر قرار نمی گیرند، آرایه از نسبت سیگنال به نویز کمتری رنج می برد و کمتر قادر به رد نویزهای ناخواسته یا نامطلوب است. برای کاهش این چالش ها، تیم در حال توسعه یک سیستم ناوبری کم هزینه با دقت نسبی و استفاده از ابزار پردازش سیگنال صوتی و الگوریتم های جدید برای تخمین میدان اقیانوس است. همکاران در پردیس MIT در حال توسعه الگوریتمهایی برای پردازش دادهها و تصویربرداری هستند، بهویژه برای تخمین پارامترهای ادغامشده با عمق ستون آب. این فناوریهای توانمند به توضیح فیزیک پیچیده اقیانوسها کمک میکنند که شامل ویژگیهای فیزیکی مانند دما، فرآیندهای دینامیکی مانند جریانها و امواج، و عوامل انتشار آکوستیک مانند سرعت صوت است.
پردازش تمام کنترلها و محاسبات لازم میتواند از راه دور یا روی ASV انجام شود. به عنوان مثال، ASV های مستقر شده از یک کشتی یا قایق پرنده را می توان از راه دور از خشکی از طریق پیوند ماهواره ای یا از یک کشتی پشتیبانی نزدیک (با ارتباط مستقیم یا پیوند ماهواره ای) کنترل و هدایت کرد و برای هفته ها یا ماه ها هر بار برای نقشه برداری از بستر دریا رها کرد. نگهداری مورد نیاز است. بررسیهای سلامتی سونار و نقشهبرداری از بستر ناهموار در عرشه انجام خواهد شد، در حالی که بازسازی کامل بستر دریا با وضوح بالا به زیرساختهای ابر محاسباتی در خشکی یا یک کشتی پشتیبانی نیاز دارد.
پاول رو، یکی از بنیانگذاران این مطالعه، میگوید: «استقرار وسایل نقلیه در یک منطقه و اجازه دادن به آنها برای مدتهای طولانی بدون نیاز به بازگشت کشتی به خانه برای تأمین مجدد و تغییر خدمه، هزینههای لجستیکی و عملیاتی را بسیار ساده میکند». محقق در گروه سیستمها و فناوریهای پیشرفته زیردریایی.
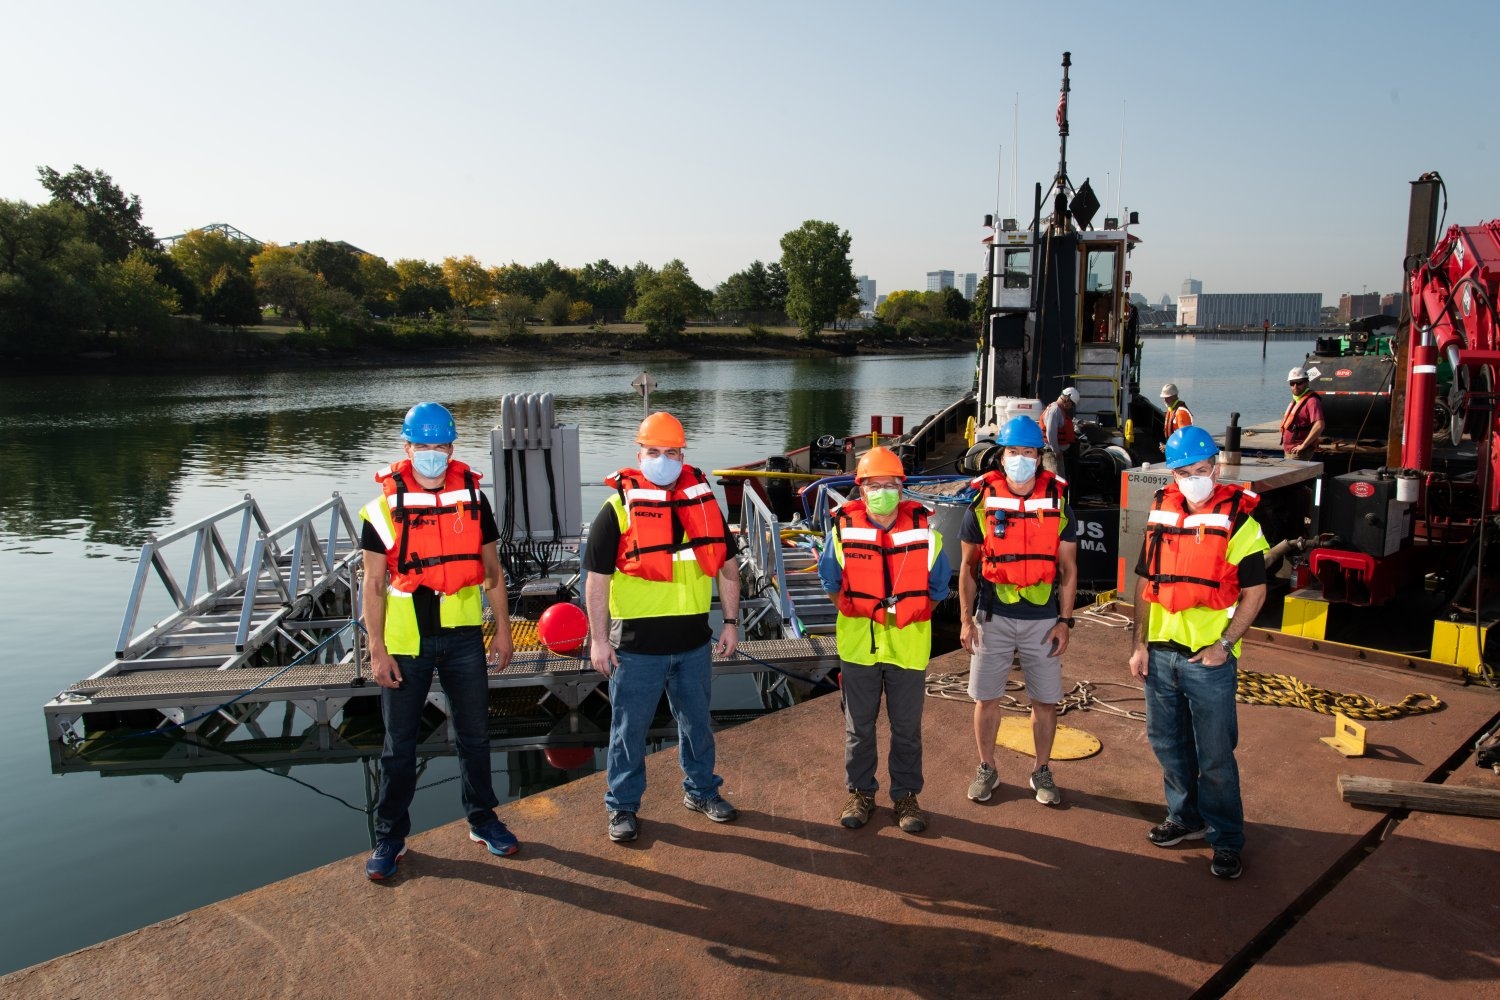
از آغاز تحقیقات او در سال 2018. این تیم مفهوم خود را به یک نمونه اولیه تبدیل کرده است. دانشمندان ابتدا یک مدل مقیاس از آرایه سونار با دیافراگم کمیاب ساختند و آن را در یک مخزن آب در مرکز توسعه سیستمهای خودمختار آزمایشگاه آزمایش کردند. آنها سپس نمونه اولیه آرایه سونار به اندازه ASV را ساختند و عملکرد آن را در گلوستر، ماساچوست نشان دادند. در آزمایشهای دریایی بعدی در بندر بوستون، آنها یک آرایه 8 متری حاوی چندین آرایه فرعی معادل 25 ASV که در کنار هم قفل شده بودند، مستقر کردند. با این آرایه آنها بازسازی های سه بعدی بستر دریا و کشتی غرق شده را ایجاد کردند. اخیراً، این تیم با همکاری مؤسسه اقیانوس شناسی Woods Hole، نسل اول نمونه اولیه ASV تمام الکتریکی به طول 12 فوت را توسعه داده است که یک آرایه سونار در زیر آن حمل می کند. با این نمونه اولیه، آنها آزمایشات ناوبری نسبی اولیه را در وودز هول، ماساچوست و نیوپورت، رود آیلند انجام دادند. مفهوم کامل آنها در اعماق اقیانوس نیازمند تقریباً 20 ASV با اندازه مشابه است که احتمالاً توسط امواج یا انرژی خورشیدی تغذیه می شوند.
این کار از طریق مجموعه تحقیق و توسعه سیستمهای خودمختار داخلی آزمایشگاه لینکلن تامین شد. این تیم اکنون به دنبال حمایت خارجی برای ادامه توسعه فناوری نقشه برداری کف اقیانوس است که با جایزه 100 تحقیق و توسعه 2024 شناخته شد.