سیستم های مستحکم مبتنی بر هوش مصنوعی را به شیوه ای دقیق و انعطاف پذیر بسازید و تأیید کنید | اخبار MIT

شبکههای عصبی تأثیر لرزهای بر نحوه طراحی کنترلکنندههای روبات توسط مهندسان داشته و ماشینهای سازگارتر و کارآمدتر را تسریع میکنند. با این حال، این سیستمهای یادگیری ماشینی مغز مانند یک شمشیر دو لبه هستند: پیچیدگی آنها آنها را قدرتمند میکند، اما همچنین اطمینان از اینکه رباتی که از یک شبکه عصبی نیرو میگیرد، وظیفه خود را با خیال راحت انجام میدهد، دشوار میسازد.
روش سنتی برای بررسی ایمنی و پایداری از طریق تکنیک هایی به نام توابع لیاپانوف است. اگر میتوانید تابع لیاپانوف را بیابید که مقدار آن به طور مداوم در حال کاهش است، میتوانید بدانید که موقعیتهای خطرناک یا ناپایدار مرتبط با مقادیر بالاتر هرگز اتفاق نمیافتند. با این حال، برای رباتهایی که توسط شبکههای عصبی کنترل میشوند، روشهای قبلی برای بررسی شرایط لیاپانوف به خوبی در مقیاس ماشینهای پیچیده نیست.
محققان در آزمایشگاه علوم کامپیوتر و هوش مصنوعی MIT (CSAIL) و جاهای دیگر تکنیکهای جدیدی را توسعه دادهاند که محاسبات لیاپانوف را در سیستمهای پیچیدهتر به دقت تأیید میکند. الگوریتم آنها به طور موثر یک تابع لیاپانوف را جستجو و تأیید می کند و تضمینی برای ثبات سیستم ارائه می دهد. این رویکرد به طور بالقوه میتواند استقرار ایمنتر رباتها و وسایل نقلیه خودران، از جمله هواپیما و فضاپیما را امکانپذیر کند.
برای پیشی گرفتن از الگوریتمهای قبلی، محققان میانبر سادهای برای فرآیند آموزش و تأیید کشف کردند. آنها نمونههای متقابل ارزانتری تولید کردند – به عنوان مثال، دادههای حسگر متضاد که میتوانست کنترلکننده را از بین ببرد – و سپس سیستم روباتیک را برای محاسبه آنها بهینهسازی کردند. درک این لبهها به ماشینها کمک کرده است تا نحوه برخورد با شرایط چالش برانگیز را بیاموزند و به آنها اجازه میدهد تا با خیال راحت در طیف وسیعتری از شرایط نسبت به گذشته کار کنند. آنها سپس فرمول تأیید جدیدی را توسعه دادند که امکان استفاده از تأییدکننده شبکه عصبی مقیاسپذیر، α، β-CROWN را برای ارائه تضمینهای سختگیرانه در بدترین حالت فراتر از نمونههای متقابل فراهم میکند.
Lujie Yang، MIT Electrical and Computer Science (EECS) میگوید: «ما عملکرد تجربی چشمگیری را در ماشینهای کنترلشده با هوش مصنوعی مانند انساننماها و سگهای رباتیک دیدهایم، اما این کنترلکنندههای هوش مصنوعی فاقد ضمانتهای رسمی هستند که برای سیستمهای حیاتی ایمنی حیاتی هستند.» دانشجوی دکترا و وابسته به CSAIL که نویسنده مقاله جدیدی در مورد این پروژه با محقق موسسه تحقیقاتی تویوتا Hongkai Dai SM ’12, PhD ’16 است. یانگ میگوید: «کار ما شکاف بین این سطح از عملکرد کنترلکنندههای شبکه عصبی و تضمینهای ایمنی مورد نیاز برای پیادهسازی کنترلکنندههای شبکه عصبی پیچیدهتر را در دنیای واقعی پر میکند.
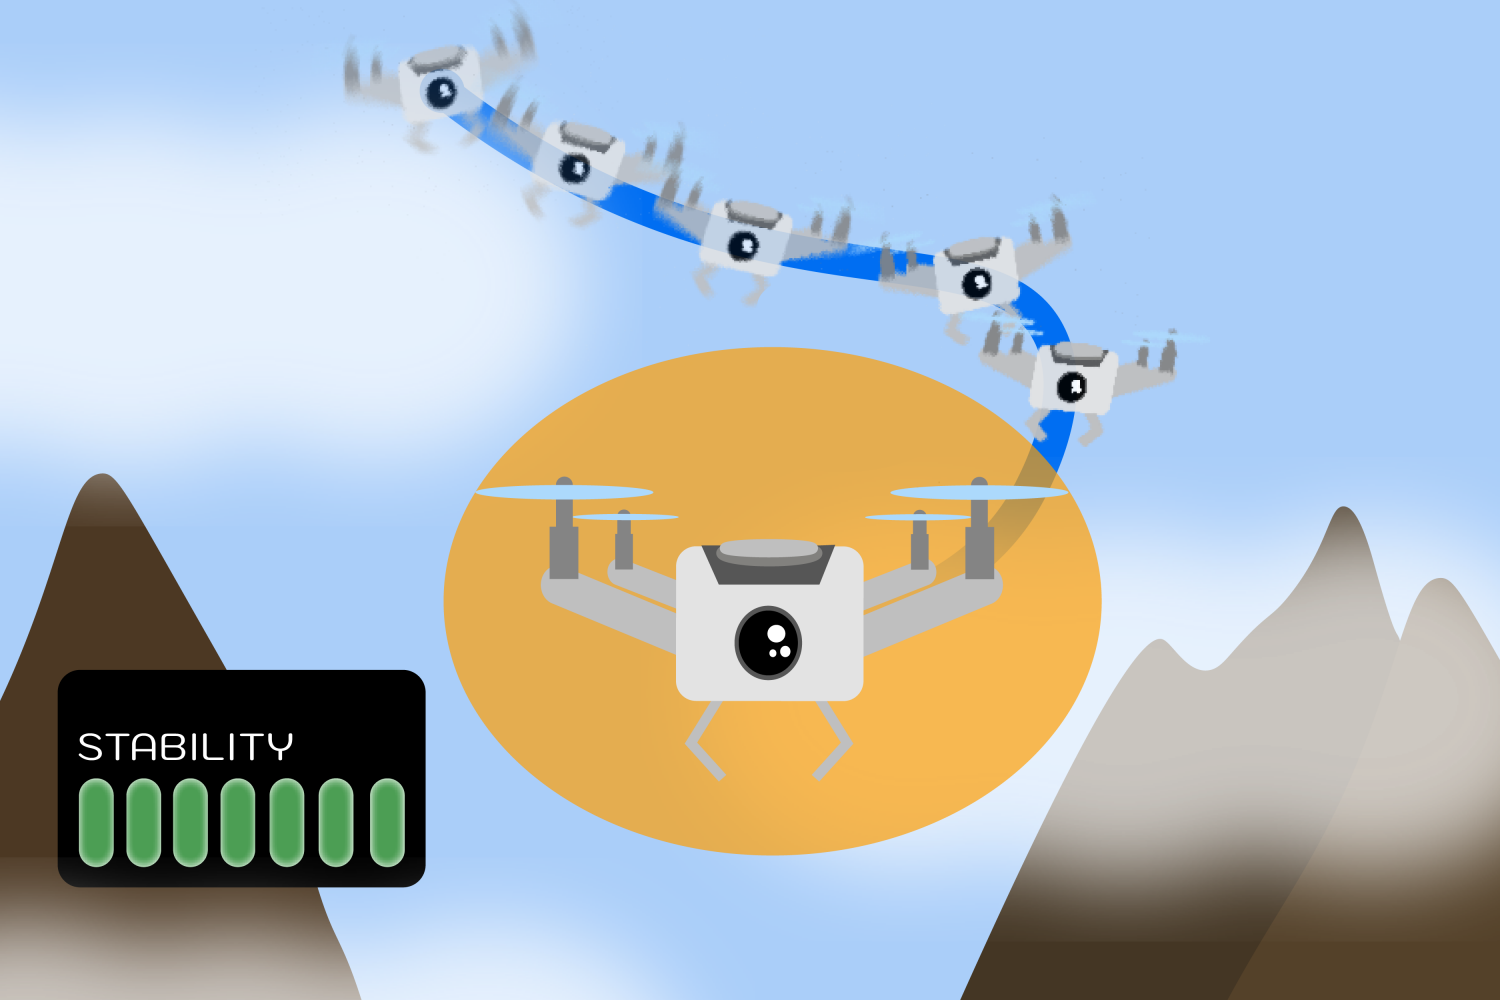
برای یک نمایش دیجیتال، تیم شبیهسازی کرد که چگونه یک پهپاد کوادروتور با حسگرهای لیدار در یک محیط دو بعدی تثبیت میشود. الگوریتم آنها تنها با استفاده از اطلاعات محیطی محدود ارائه شده توسط حسگرهای لیدار، پهپاد را با موفقیت به موقعیت شناور پایدار هدایت کرد. در دو آزمایش دیگر، رویکرد آنها عملکرد پایدار دو سیستم رباتیک شبیهسازیشده را تحت طیف وسیعتری از شرایط ممکن کرد: یک آونگ معکوس و یک وسیله نقلیه ردیابی مسیر. این آزمایشها، اگرچه ساده هستند، اما نسبتاً پیچیدهتر از آن چیزی هستند که جامعه تأیید شبکه عصبی قبلاً میتوانست انجام دهد، به ویژه به این دلیل که شامل مدلهای حسی بود.
سیکون گائو، دانشیار علوم کامپیوتر و مهندسی در UCLA در سن دیگو، می گوید: «برخلاف مشکلات رایج یادگیری ماشین، استفاده دقیق از شبکه های عصبی به عنوان توابع لیاپانوف نیازمند حل مسائل دشوار بهینه سازی جهانی است و بنابراین مقیاس پذیری گلوگاه کلیدی است. در این کار دخالتی نداشت کار حاضر با توسعه رویکردهای الگوریتمی که برای استفاده خاص از شبکههای عصبی بهعنوان توابع لیاپانوف در مسائل کنترلی مناسبتر هستند، سهم مهمی دارد. به بهبود قابل توجهی در مقیاس پذیری و کیفیت راه حل ها نسبت به رویکردهای موجود دست می یابد. این کار مسیرهای هیجان انگیزی را برای توسعه بیشتر الگوریتم های بهینه سازی عصبی لیاپانوف و استفاده دقیق از یادگیری عمیق در کنترل و رباتیک به طور کلی نشان می دهد.
رویکرد پایداری یانگ و همکارانش کاربردهای بالقوه گسترده ای دارد که در آن اطمینان از ایمنی بسیار مهم است. این میتواند به ارائه سفر راحتتر برای وسایل نقلیه خودمختار مانند هواپیماها و فضاپیماها کمک کند. به طور مشابه، یک پهپاد که اقلام را تحویل می دهد یا از مناطق مختلف نقشه برداری می کند، می تواند از چنین تضمین های ایمنی بهره مند شود.
تکنیک های توسعه یافته در اینجا بسیار کلی هستند و مختص رباتیک نیستند. همین تکنیکها به طور بالقوه میتوانند به کاربردهای دیگر، مانند زیست پزشکی و پردازش صنعتی، در آینده کمک کنند.
اگرچه این تکنیک از نظر مقیاس پذیری ارتقاء یافته از پیشرفت های قبلی است، اما محققان در حال بررسی نحوه عملکرد بهتر آن در سیستم های با ابعاد بالاتر هستند. آنها همچنین میخواهند دادههای فراتر از خوانشهای لیدار، مانند تصاویر و ابرهای نقطهای را گزارش کنند.
به عنوان یک مسیر تحقیقاتی آینده، تیم مایل است تضمین های پایداری مشابهی را برای سیستم هایی که در محیط های نامشخص و در معرض اختلال هستند ارائه دهد. به عنوان مثال، اگر یک پهپاد با وزش شدید باد مواجه شود، یانگ و همکارانش میخواهند اطمینان حاصل کنند که پرواز پایداری دارد و وظیفه مورد نظر را کامل میکند.
علاوه بر این، آنها قصد دارند روش خود را برای مسائل بهینهسازی به کار ببرند که هدف آن به حداقل رساندن زمان و مسافتی است که ربات برای تکمیل یک کار نیاز دارد و در عین حال پایدار است. آنها قصد دارند تکنیک خود را به انسان نماها و سایر ماشین های دنیای واقعی گسترش دهند، جایی که ربات باید در حین برقراری تماس با محیط اطراف خود پایدار بماند.
راس تدراک، استاد تویوتا EECS، هوانوردی و فضانوردی، و مهندسی مکانیک در MIT، معاون تحقیقات روباتیک در TRI و عضو CSAIL، نویسنده ارشد این مطالعه است. این مقاله همچنین از دانشجوی دکترای UCLA، ژوکسینگ شی و دانشیار، چو جوی هسیه، و همچنین استادیار Huan Zhang از دانشگاه ایلینویز Urbana-Champaign، تقدیر می کند. کار آنها تا حدی توسط آمازون، بنیاد ملی علوم، دفتر تحقیقات نیروی دریایی و برنامه AI2050 در Schmidt Sciences پشتیبانی شد. گزارش محققان در کنفرانس بین المللی یادگیری ماشین در سال 2024 ارائه خواهد شد.