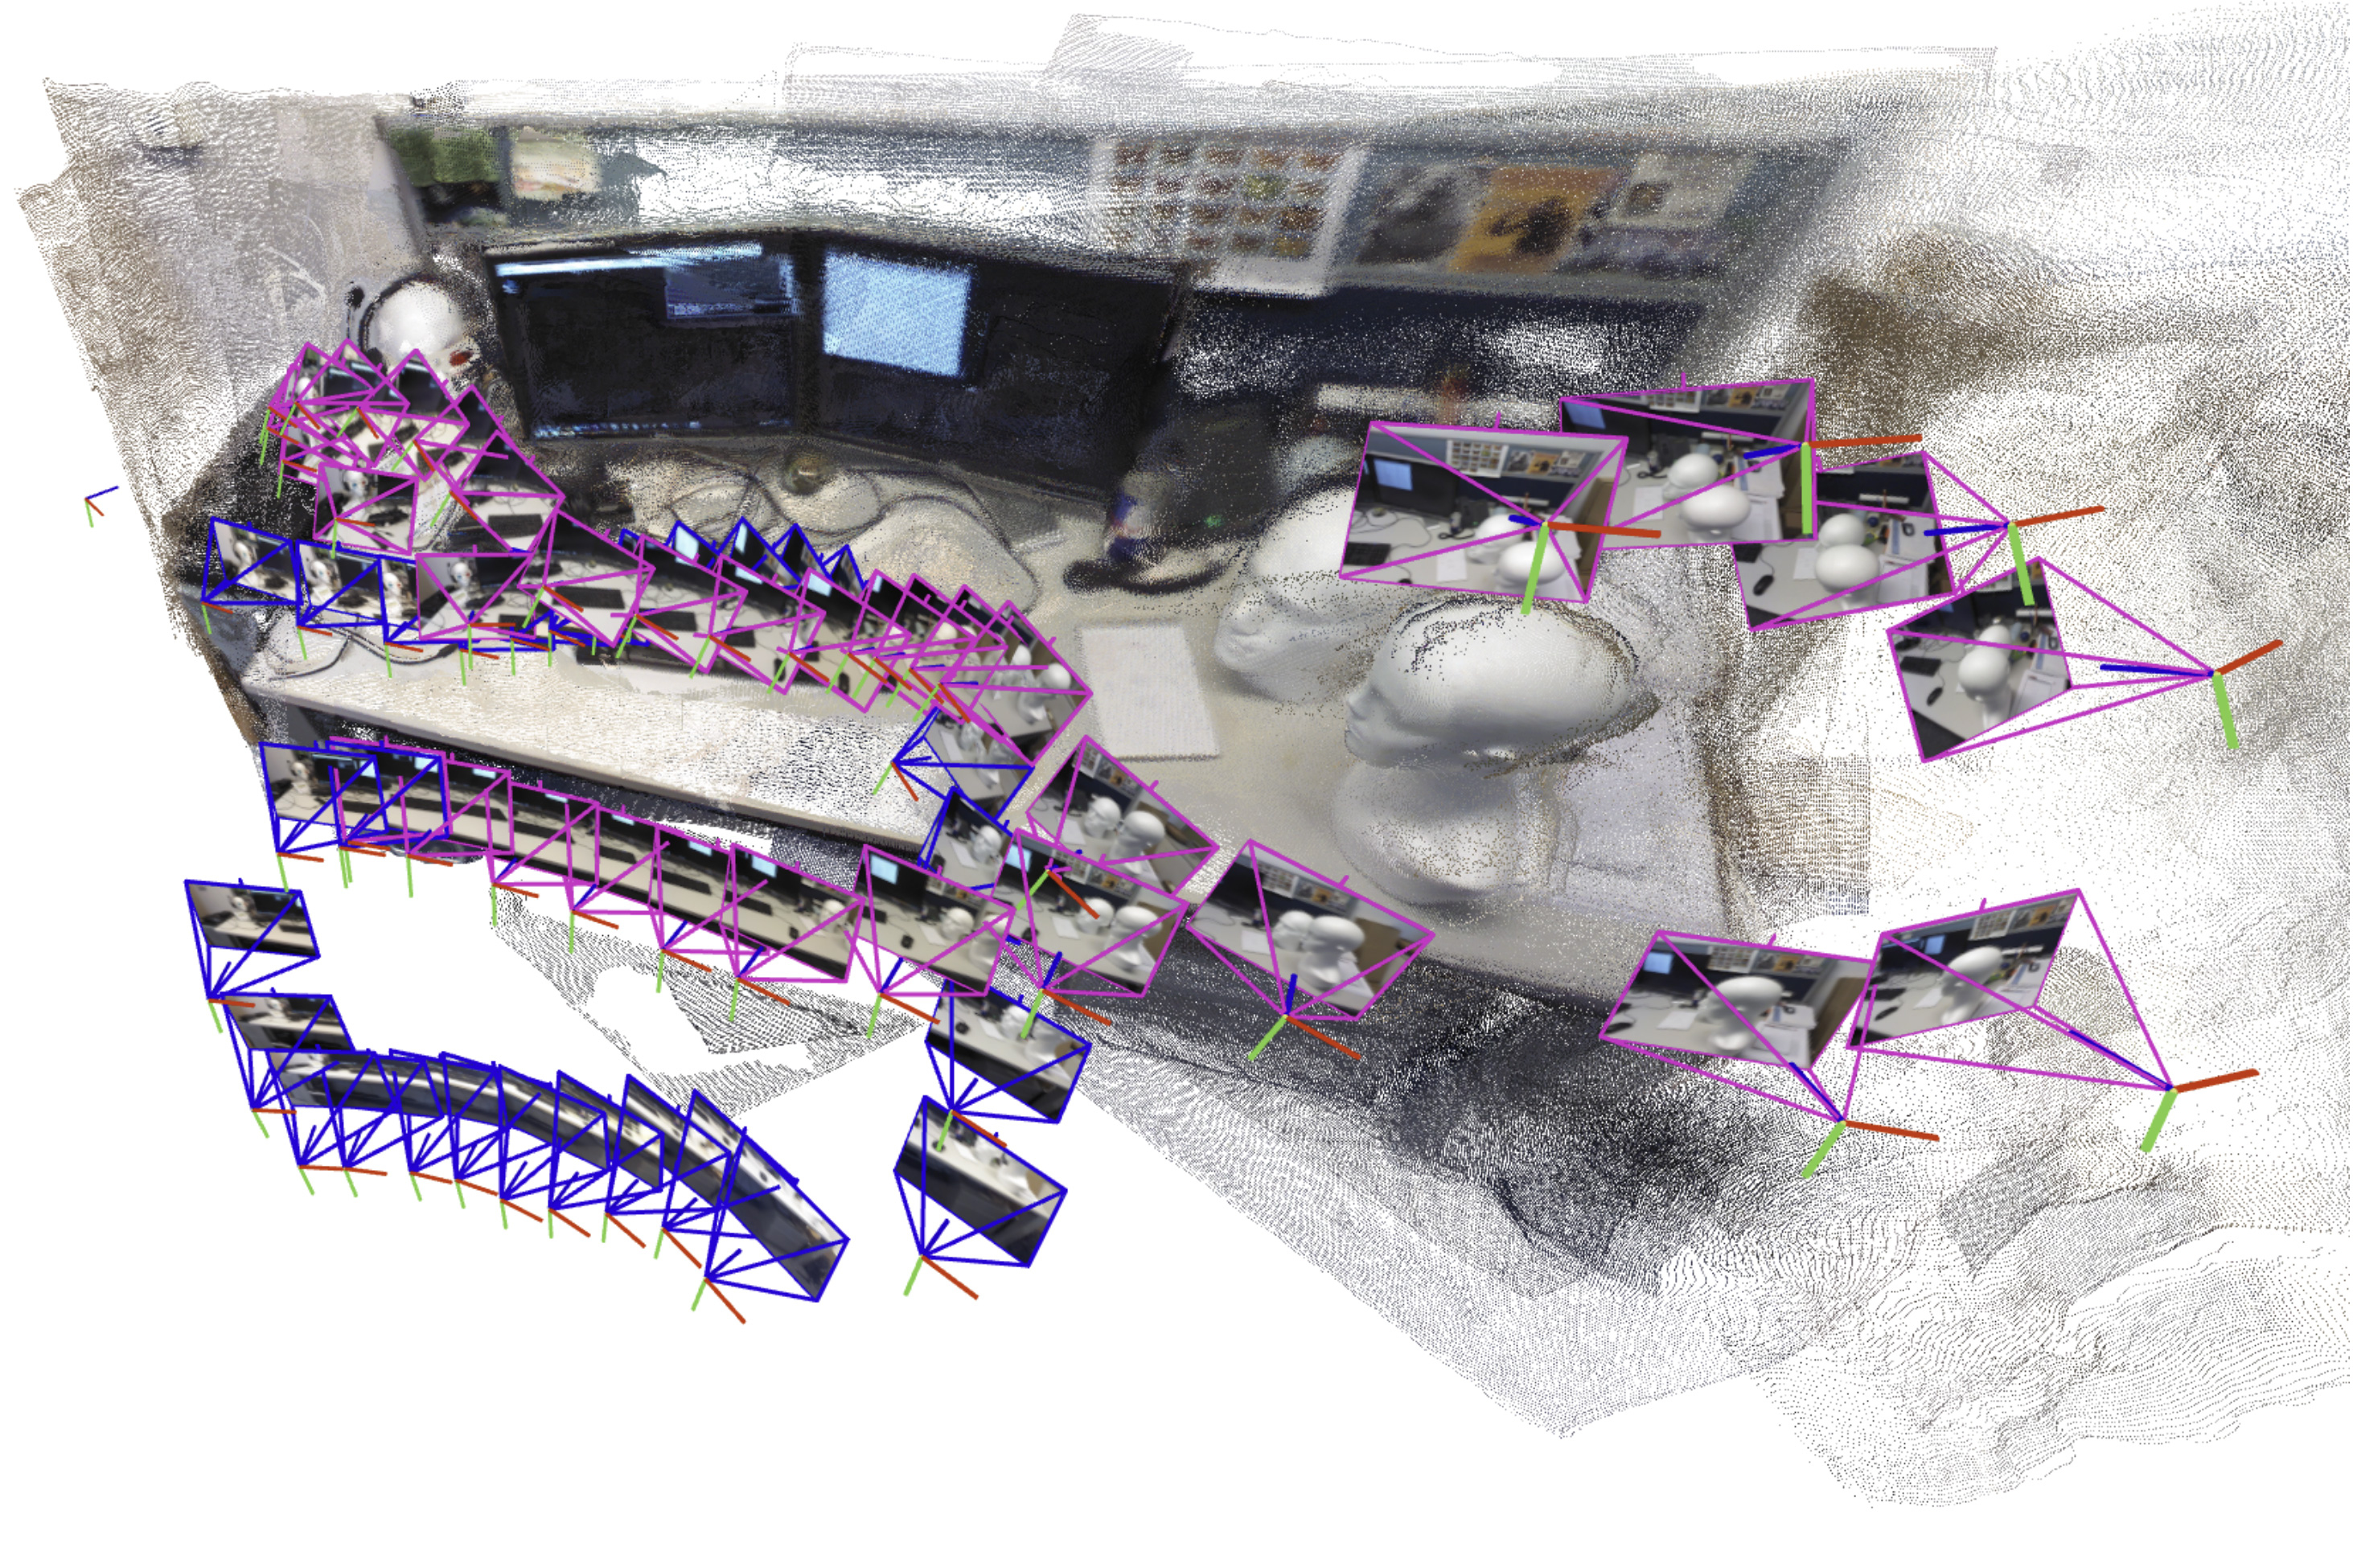
روباتی که به دنبال کارگران گرفتار شده در یک چاه معدن نیمه فروریخته میگردد، باید به سرعت نقشهای از صحنه تهیه کند و در حین حرکت در زمین خائنانه، مکان آن را در آن صحنه شناسایی کند.
محققان اخیراً شروع به ساخت مدلهای قدرتمند یادگیری ماشینی کردهاند تا این کار پیچیده را تنها با استفاده از تصاویر دوربینهای داخلی ربات انجام دهند، اما حتی بهترین مدلها تنها میتوانند چند تصویر را در یک زمان پردازش کنند. در یک فاجعه واقعی، جایی که هر ثانیه اهمیت دارد، یک ربات جستجو و نجات باید به سرعت از مناطق بزرگ عبور کند و هزاران تصویر را پردازش کند تا ماموریت خود را انجام دهد.
برای غلبه بر این مشکل، محققان MIT ایده هایی را از مدل های بینایی هوش مصنوعی اخیر و بینایی کامپیوتری کلاسیک برای توسعه یک سیستم جدید که می تواند هر تعداد تصویر را پردازش کند، ترسیم کردند. سیستم آنها با دقت نقشه های سه بعدی صحنه های پیچیده مانند راهروی شلوغ اداری را در چند ثانیه تولید می کند.
سیستم مبتنی بر هوش مصنوعی به تدریج نقشههای فرعی کوچکتری از صحنه ایجاد میکند و آنها را به هم متصل میکند تا یک نقشه سه بعدی کامل را بازسازی کند، در حالی که موقعیت ربات را در زمان واقعی تخمین میزند.
برخلاف بسیاری از روشهای دیگر، تکنیک آنها به دوربینهای کالیبرهشده یا متخصص برای راهاندازی یک سیستم پیچیده نیاز ندارد. ماهیت سادهتر رویکرد آنها، همراه با سرعت و کیفیت بازسازیهای سهبعدی، مقیاسپذیری برای برنامههای کاربردی دنیای واقعی را آسانتر میکند.
علاوه بر کمک به رباتهای جستجو و نجات، این روش میتواند برای ایجاد برنامههای واقعیت افزوده برای ابزارهای پوشیدنی مانند هدستهای واقعیت مجازی یا اجازه دادن به رباتهای صنعتی برای یافتن و جابجایی سریع کالاها در یک انبار مورد استفاده قرار گیرد.
دومینیک ماگیو، یکی از نویسندگان روش در MIT و یکی از دانشجویان این مقاله در MIT، می گوید: “برای اینکه روبات ها وظایف پیچیده تری را انجام دهند، به نمایش های نقشه برداری بسیار پیچیده تری از جهان اطراف خود نیاز دارند. اما در عین حال، ما نمی خواهیم اعمال این نقشه ها را در عمل دشوارتر کنیم. ما نشان داده ایم که می توان یک بازسازی سه بعدی دقیق را در چند ثانیه با ابزاری که خارج از جعبه کار می کند ایجاد کرد.”
هیونگتا لیم، همکار فوق دکتری، لوکا کارلون، دانشیار دپارتمان هوانوردی و فضانوردی MIT (AeroAstro)، محقق اصلی آزمایشگاه اطلاعات و سیستم های تصمیم گیری (LIDS) و مدیر آزمایشگاه MIT SPARK، به گزارش ماجیو پیوسته است. این تحقیق در کنفرانس سیستم های پردازش اطلاعات عصبی ارائه خواهد شد.
ترسیم راه حل
برای سالها، محققان با یک عنصر اساسی ناوبری روباتیک به نام مکانیابی و نقشهبرداری همزمان (SLAM) مبارزه کردهاند. در SLAM، یک ربات نقشه ای از محیط خود را با جهت گیری خود در فضا بازسازی می کند.
روشهای بهینهسازی سنتی برای این کار معمولاً در صحنههای چالشبرانگیز شکست میخورند یا نیاز به کالیبره شدن دوربینهای داخلی ربات از قبل دارند. برای جلوگیری از این مشکلات، محققان مدلهای یادگیری ماشینی را آموزش میدهند تا این کار را از دادهها یاد بگیرند.
اگرچه پیادهسازی آسانتر است، اما حتی بهترین مدلها فقط میتوانند حدود 60 تصویر دوربین را در یک زمان پردازش کنند، که آنها را برای برنامههایی غیرممکن میکند که در آن یک ربات نیاز به حرکت سریع در یک محیط متنوع در حین پردازش هزاران تصویر دارد.
برای حل این مشکل، محققان MIT سیستمی طراحی کردند که به جای کل نقشه، نقشه های فرعی کوچکتری از صحنه تولید می کند. روش آنها این نقشههای فرعی را در یک بازسازی سه بعدی کامل به هم میچسباند. این مدل همچنان تنها چند تصویر را در یک زمان پردازش میکند، اما سیستم میتواند صحنههای بزرگتر را با دوختن نقشههای فرعی کوچکتر به یکدیگر بازآفرینی کند.
Maggio می گوید: «به نظر راه حل بسیار ساده ای بود، اما وقتی برای اولین بار آن را امتحان کردم، از اینکه آنقدرها خوب کار نمی کرد، شگفت زده شدم.
او به دنبال توضیحی بود و به مقالات تحقیقاتی بینایی کامپیوتری مربوط به دهه های 1980 و 1990 پرداخت. از طریق این تجزیه و تحلیل، Maggio متوجه شد که اشتباهات در نحوه پردازش تصاویر مدلهای یادگیری ماشین، همترازی نقشههای فرعی را به یک مشکل پیچیدهتر تبدیل میکند.
روشهای سنتی، نقشههای فرعی را با اعمال چرخش و جابهجایی تا زمانی که در یک راستا قرار گیرند، تراز میکنند. اما این مدلهای جدید میتوانند مقداری ابهام را در نقشههای فرعی ایجاد کنند که تراز کردن آنها را دشوارتر میکند. برای مثال، یک نقشه فرعی سه بعدی از یک طرف اتاق ممکن است دیوارهایی داشته باشد که کمی خم یا کشیده شده باشند. به سادگی چرخاندن و جابجایی این زیرنقشه های تاب دار برای تراز کردن آنها کار نمی کند.
کارلون توضیح میدهد: «ما باید مطمئن شویم که همه نقشههای فرعی تغییر شکل داده شدهاند تا بتوانیم آنها را به خوبی با یکدیگر هماهنگ کنیم.
رویکرد انعطاف پذیرتر
محققان با وام گرفتن ایدههایی از بینایی کامپیوتری کلاسیک، یک تکنیک ریاضی انعطافپذیرتر را توسعه دادند که میتواند همه تغییر شکلها را در این نقشههای فرعی نشان دهد. با اعمال تبدیلهای ریاضی برای هر نقشه فرعی، این روش انعطافپذیرتر میتواند آنها را به گونهای تراز کند که ابهام را برطرف کند.
بر اساس تصاویر ورودی، سیستم یک بازسازی سه بعدی از صحنه و تخمین مکان دوربین هایی را که ربات برای مکان یابی خود در فضا استفاده خواهد کرد، ارائه می کند.
کارلون میگوید: «زمانی که Dominique شهود برقراری ارتباط بین این دو جهان را داشت – رویکردهای مبتنی بر یادگیری و روشهای بهینهسازی سنتی – پیادهسازی آن بسیار آسان بود. اختراع چیزی به این کارآمد و ساده، پتانسیل بسیاری از کاربردها را دارد.
سیستم آنها بدون نیاز به دوربین های خاص یا ابزارهای پردازش داده اضافی، سریعتر با خطاهای بازسازی کمتری نسبت به روش های دیگر کار می کند. محققان بازسازیهای سه بعدی تقریباً واقعی صحنههای پیچیده مانند فضای داخلی نمازخانه MIT را تنها با استفاده از ویدیوهای کوتاهی که با تلفن همراه گرفته شده بود، ایجاد کردند.
میانگین خطا در این بازسازی های سه بعدی کمتر از 5 سانتی متر است.
در آینده، محققان میخواهند روش خود را برای صحنههای پیچیدهتر قابل اعتمادتر کنند و روی روباتهای واقعی در محیطهای چالشبرانگیز اعمال کنند.
کارلون می گوید: “دانستن هندسه سنتی نتیجه می دهد. اگر درک عمیقی از آنچه در مدل می گذرد داشته باشید، می توانید نتایج بسیار بهتری بگیرید و کارها را بسیار مقیاس پذیرتر کنید.”
این کار تا حدی توسط بنیاد ملی علوم ایالات متحده، دفتر تحقیقات نیروی دریایی ایالات متحده و بنیاد تحقیقات ملی کره پشتیبانی شد. کارلون که در حال حاضر به عنوان همکار آمازون در تعطیلات به سر می برد، این کار را قبل از پیوستن به آمازون به پایان رساند.